APPLICATION
应用方向:人工智能/准一维材料 / 柔性触觉传感器 / 光热电效应 / 偏振拉曼/变温拉曼
在人工智能与机器人技术快速发展的今天,人机交互正从“毫米级”向“微米级”精度迈进。微米级距离检测对于实现安全、精准、灵巧的人机交互至关重要,但现有柔性传感器通常局限于毫米级分辨率,成为制约AI机器人精细感知的瓶颈。
近日,中国科学院合肥物质科学研究院李亮教授团队通过以准一维拓扑半金属 TaSe₃ 纳米线为敏感材料,利用光热电(PTE)效应构建了柔性触觉传感器。器件具备自供电工作(零偏压)、超宽带光响应(405 nm–10.6 μm)、优异弯折稳定性(500 次弯折后无明显衰减)以及对形变不敏感的光电流等特性,该传感器在 100 μm 范围内实现了 1μm的空间分辨率,证明基于PTE的距离探测具备微米级灵敏度,为高级人机交互与灵巧机器人系统提供了新思路。该成果以“Photothermoelectric effect-driven TaSe₃ tactile sensors for micrometer-scale distance detection”为题发表在《Nano Research》期刊,第一作者是李刚博士。
引言
过渡金属三硫族化合物(TMTs,M = Ti, Zr, Hf, Ta, Nb;X = S, Se, Te)是一类独特的准一维层状材料,在拓扑表面态、超导性、高击穿电流密度和优异电磁干扰屏蔽等新兴电子技术领域极具吸引力。TaSe₃作为拓扑半金属候选材料,具有独特的结构:面内强共价Ta-Se键,相邻层通过弱范德华力平面堆叠,这种结构赋予其优异的柔韧性。此外,TaSe₃已被证实具有显著的塞贝克系数,直接验证了其作为光热电器件的潜力。
针对AI人机交互中微米级距离检测的挑战,研究团队设计了基于TaSe₃纳米线的柔性PTE传感器,通过光热电效应将距离变化转化为电信号,实现了自供电、超宽带、高精度的距离感知,并成功应用于机器人手的人机交互演示。
三、研究内容与主要成果
成果 1:TaSe₃纳米线的生长与结构表征
研究采用化学气相传输(CVT)法制备了高质量准一维TaSe₃纳米线,所合成材料呈银白色,长度可达数厘米。TaSe₃沿晶体学b轴和c轴呈准一维结构,结晶为单斜层状结构,空间群为P2₁/m(No.11)。其基本结构单元由沿b轴排列的两种平行三角棱柱链组成,通过弱范德华力形成准一维晶体结构。
SEM图像显示,机械剥离获得的纳米线呈弯曲形貌且无损伤,表明TaSe₃作为柔性传感器具有实际应用潜力。XPS分析证实了Ta和Se的元素组成,EDS进一步确认了元素的均匀分布。
在整条「材料生长—结构表征—机理验证—器件应用」证据链中,拉曼是*早介入、完全无损,且唯一同时给出物相、取向与温度响应的表征手段。本研究中的拉曼光谱测试采用卓立汉光RTS激光显微共聚焦拉曼系统完成。拉曼光谱对晶格振动模式、层间耦合和结晶质量高度敏感,是二维材料结构筛查与质量评估的重要工具。在平行和垂直偏振配置下,拉曼光谱在238、214、185、176、164、140、126和108 cm⁻¹处显示出显著峰位,分别对应A₁g、A₁g、B₂/A_g、B₂/A_g、A₁g、A₁g、B_g和A_g振动模式。
角度分辨偏振拉曼(ARPR)测试表明,平行偏振下拉曼强度呈现明显的周期性变化,偏振角从0°到360°以15°步进系统变化,散射信号在平行于入射光偏振的配置下收集。数据清晰显示了拉曼强度对光照角度的依赖性,表明TaSe₃具有显著的面内各向异性声子振动。
温度依赖拉曼光谱(80-300 K)显示,随着温度升高,拉曼峰显著红移。通过线性拟合ω(T) = ω₀ + χT提取了层间相互作用信息,各拉曼模式的温度系数|χ|分别为0.01094、0.01591、0.00653、0.01286、0.01789、0.01286和0.00807 cm⁻¹K⁻¹。χ参数描述了拟合线的斜率,与温度对相邻层间振动的影响程度正相关。
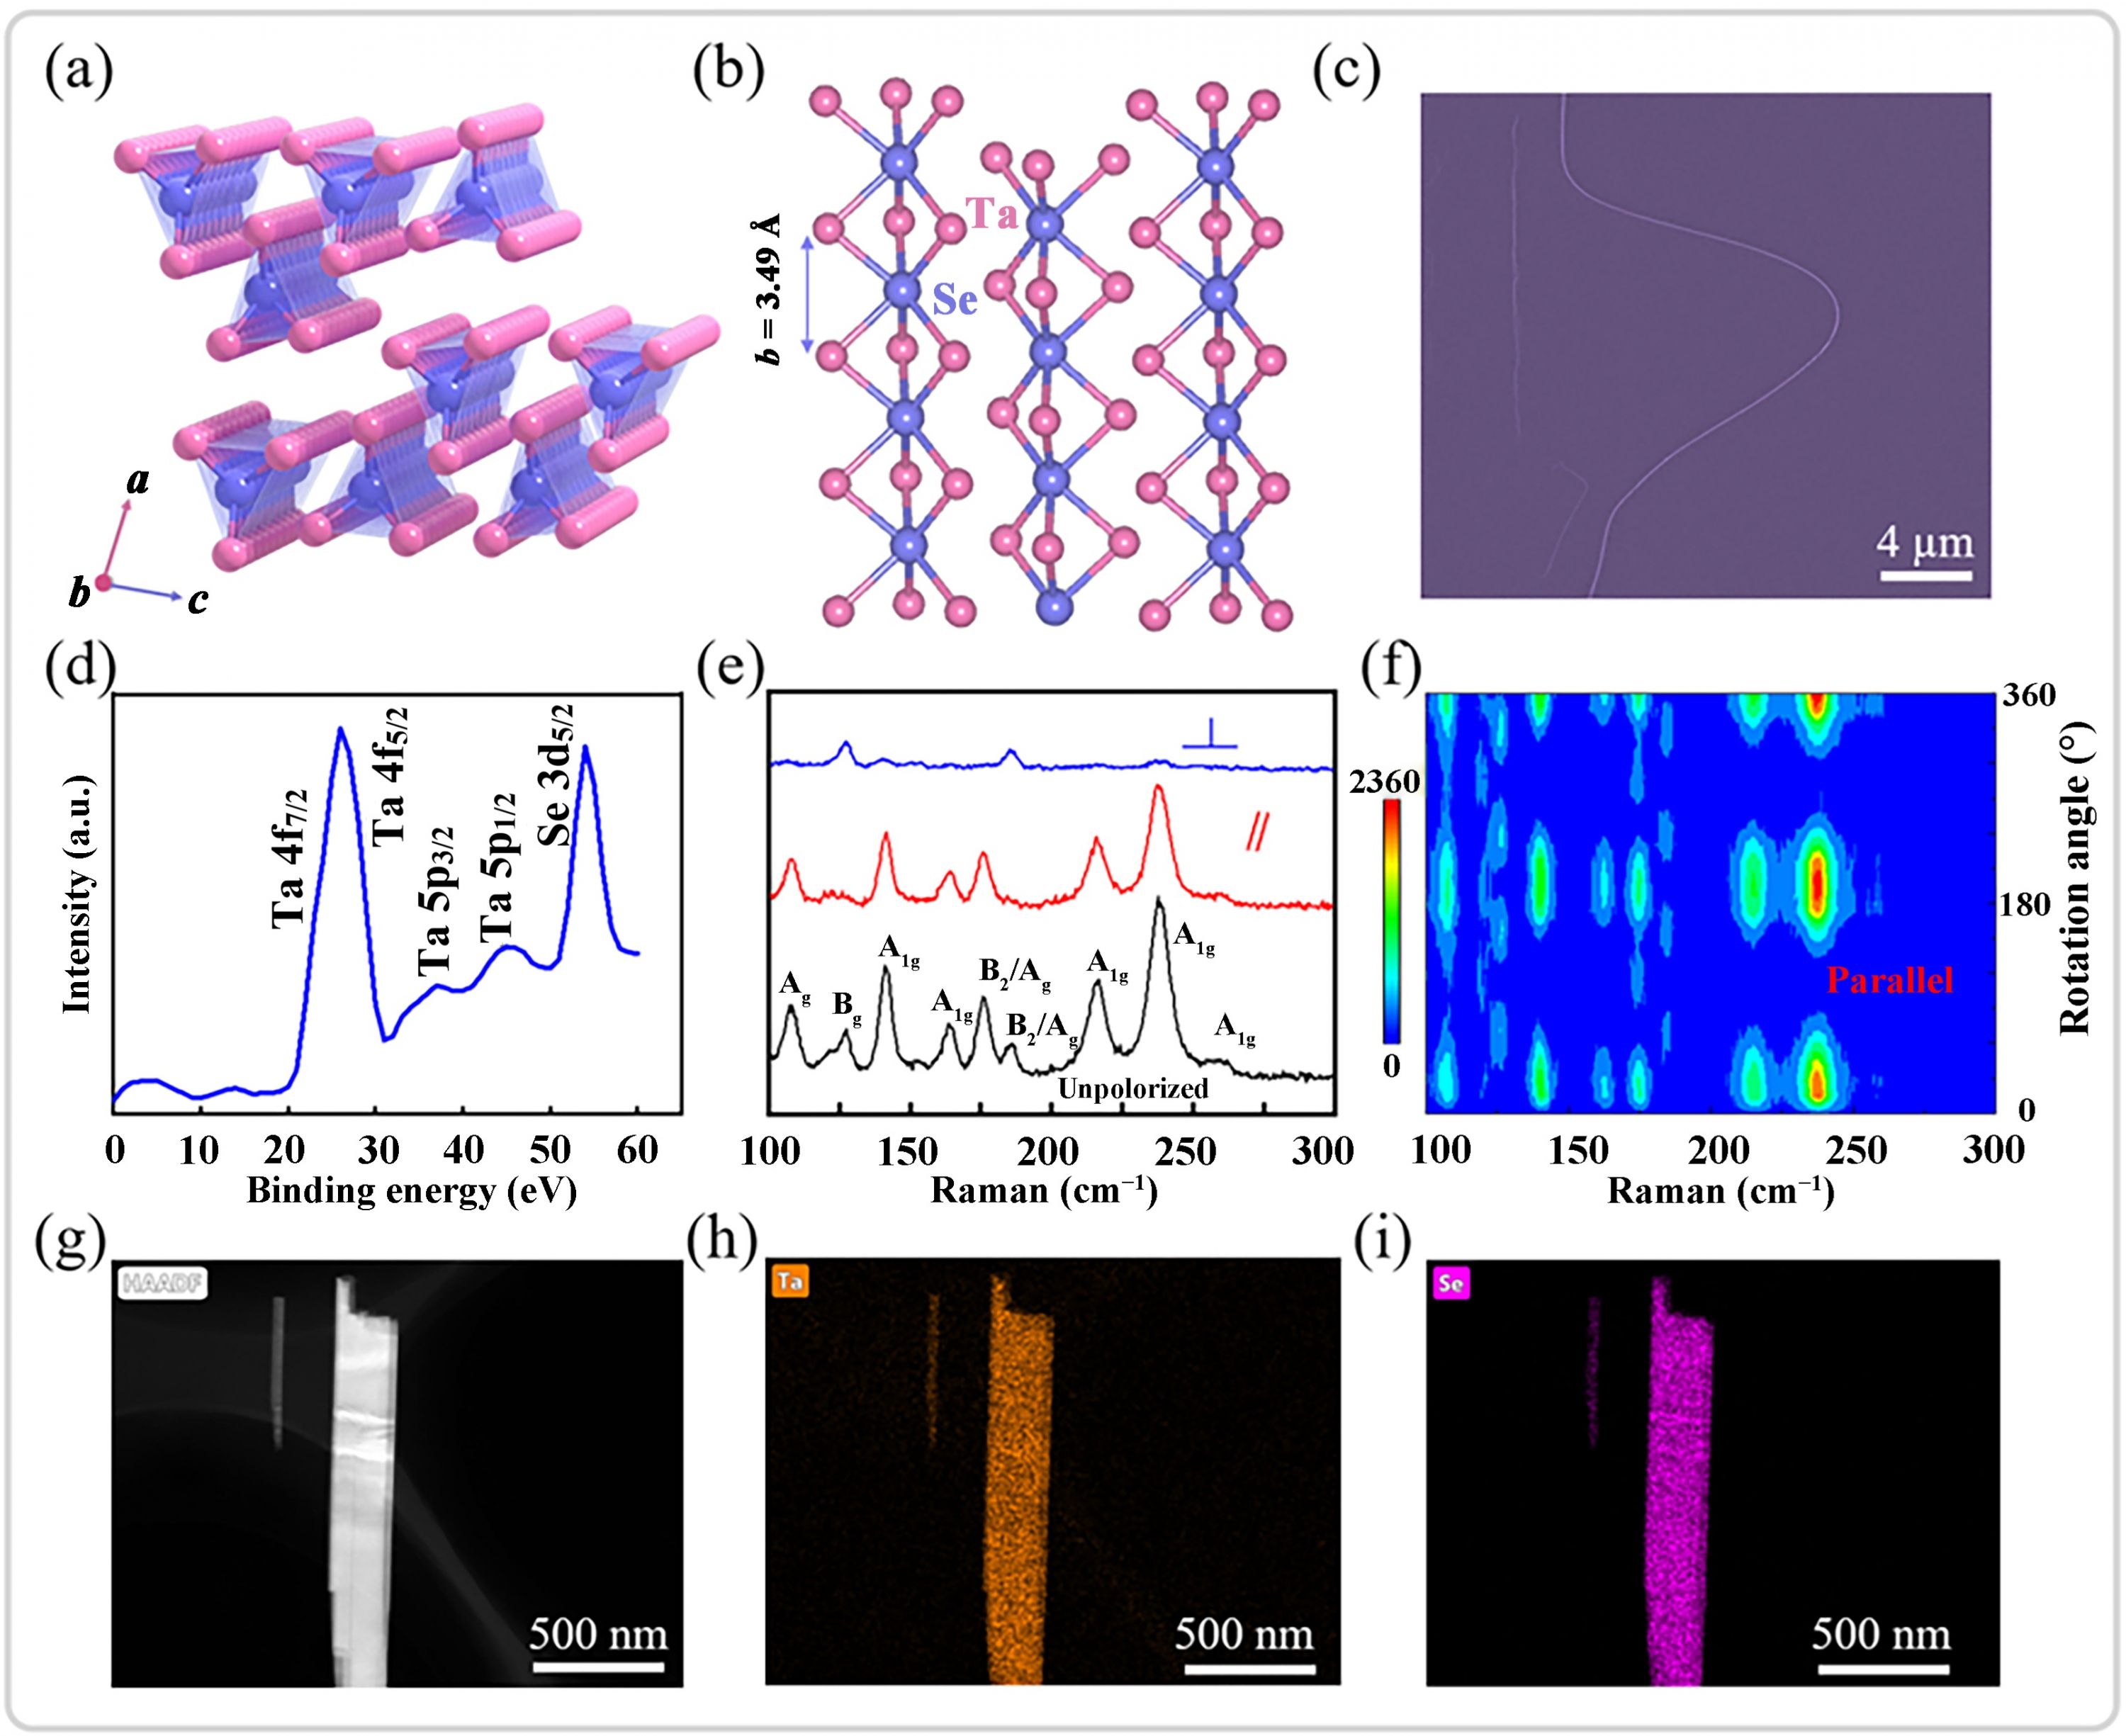
图 1 TaSe₃ 纳米线的准一维结构表征。(a)(b) 不同视角下的准一维晶体结构模型;(c) 机械剥离所得 TaSe₃ 纳米线的 SEM 图像;(d) Ta 与 Se 的 XPS 谱;(e) 平行与垂直偏振配置下的拉曼光谱(含未偏振谱);(f) 平行偏振配置下偏振拉曼强度的伪彩图;(h) Ta 与 (i) Se 的 EDS 元素分布图像。标尺为 500 nm。
成果 2:光热电效应与微米级距离检测机制
研究采用机械剥离的TaSe₃纳米线制备传感器,并系统表征了其性能。电阻随温度升高而增加,表现出典型金属行为。塞贝克系数测量值为−12.6 μV·K⁻¹,量化了将温差(ΔT)转换为电压(ΔU)的能力。
在室温下,当光聚焦于传感器一端时,传感器在零偏压下产生光电流,表明其自供电特性。532 nm光照下的时间响应显示响应时间为11.7 ms。
光热电效应验证:通过室温扫描光电流显微术(SPCM)在零偏压下获得的图像显示,光电流信号来自TaSe₃-金属界面及周围区域,并观察到非局域光响应。研究排除了光伏效应(photovoltaic (PV) effect)和光德姆伯效应(photo-Dember (PD) effect),欧姆接触和远离电极的光响应排除了光伏效应;光电流不局限于接触区域排除了光德姆伯效应。PTE效应同时产生欧姆接触和非局域光电流,与实验结果一致。
距离检测:光电流与光功率呈线性关系。红外辐射从靠近传感器末端的人手指发射时,可产生可测量的电势差,与手指-传感器距离呈线性相关。距离依赖响应源于调制热辐射而非直接几何距离测量。该传感器在100 μm范围内实现了1 μm的空间分辨率,展示了微米级距离检测能力
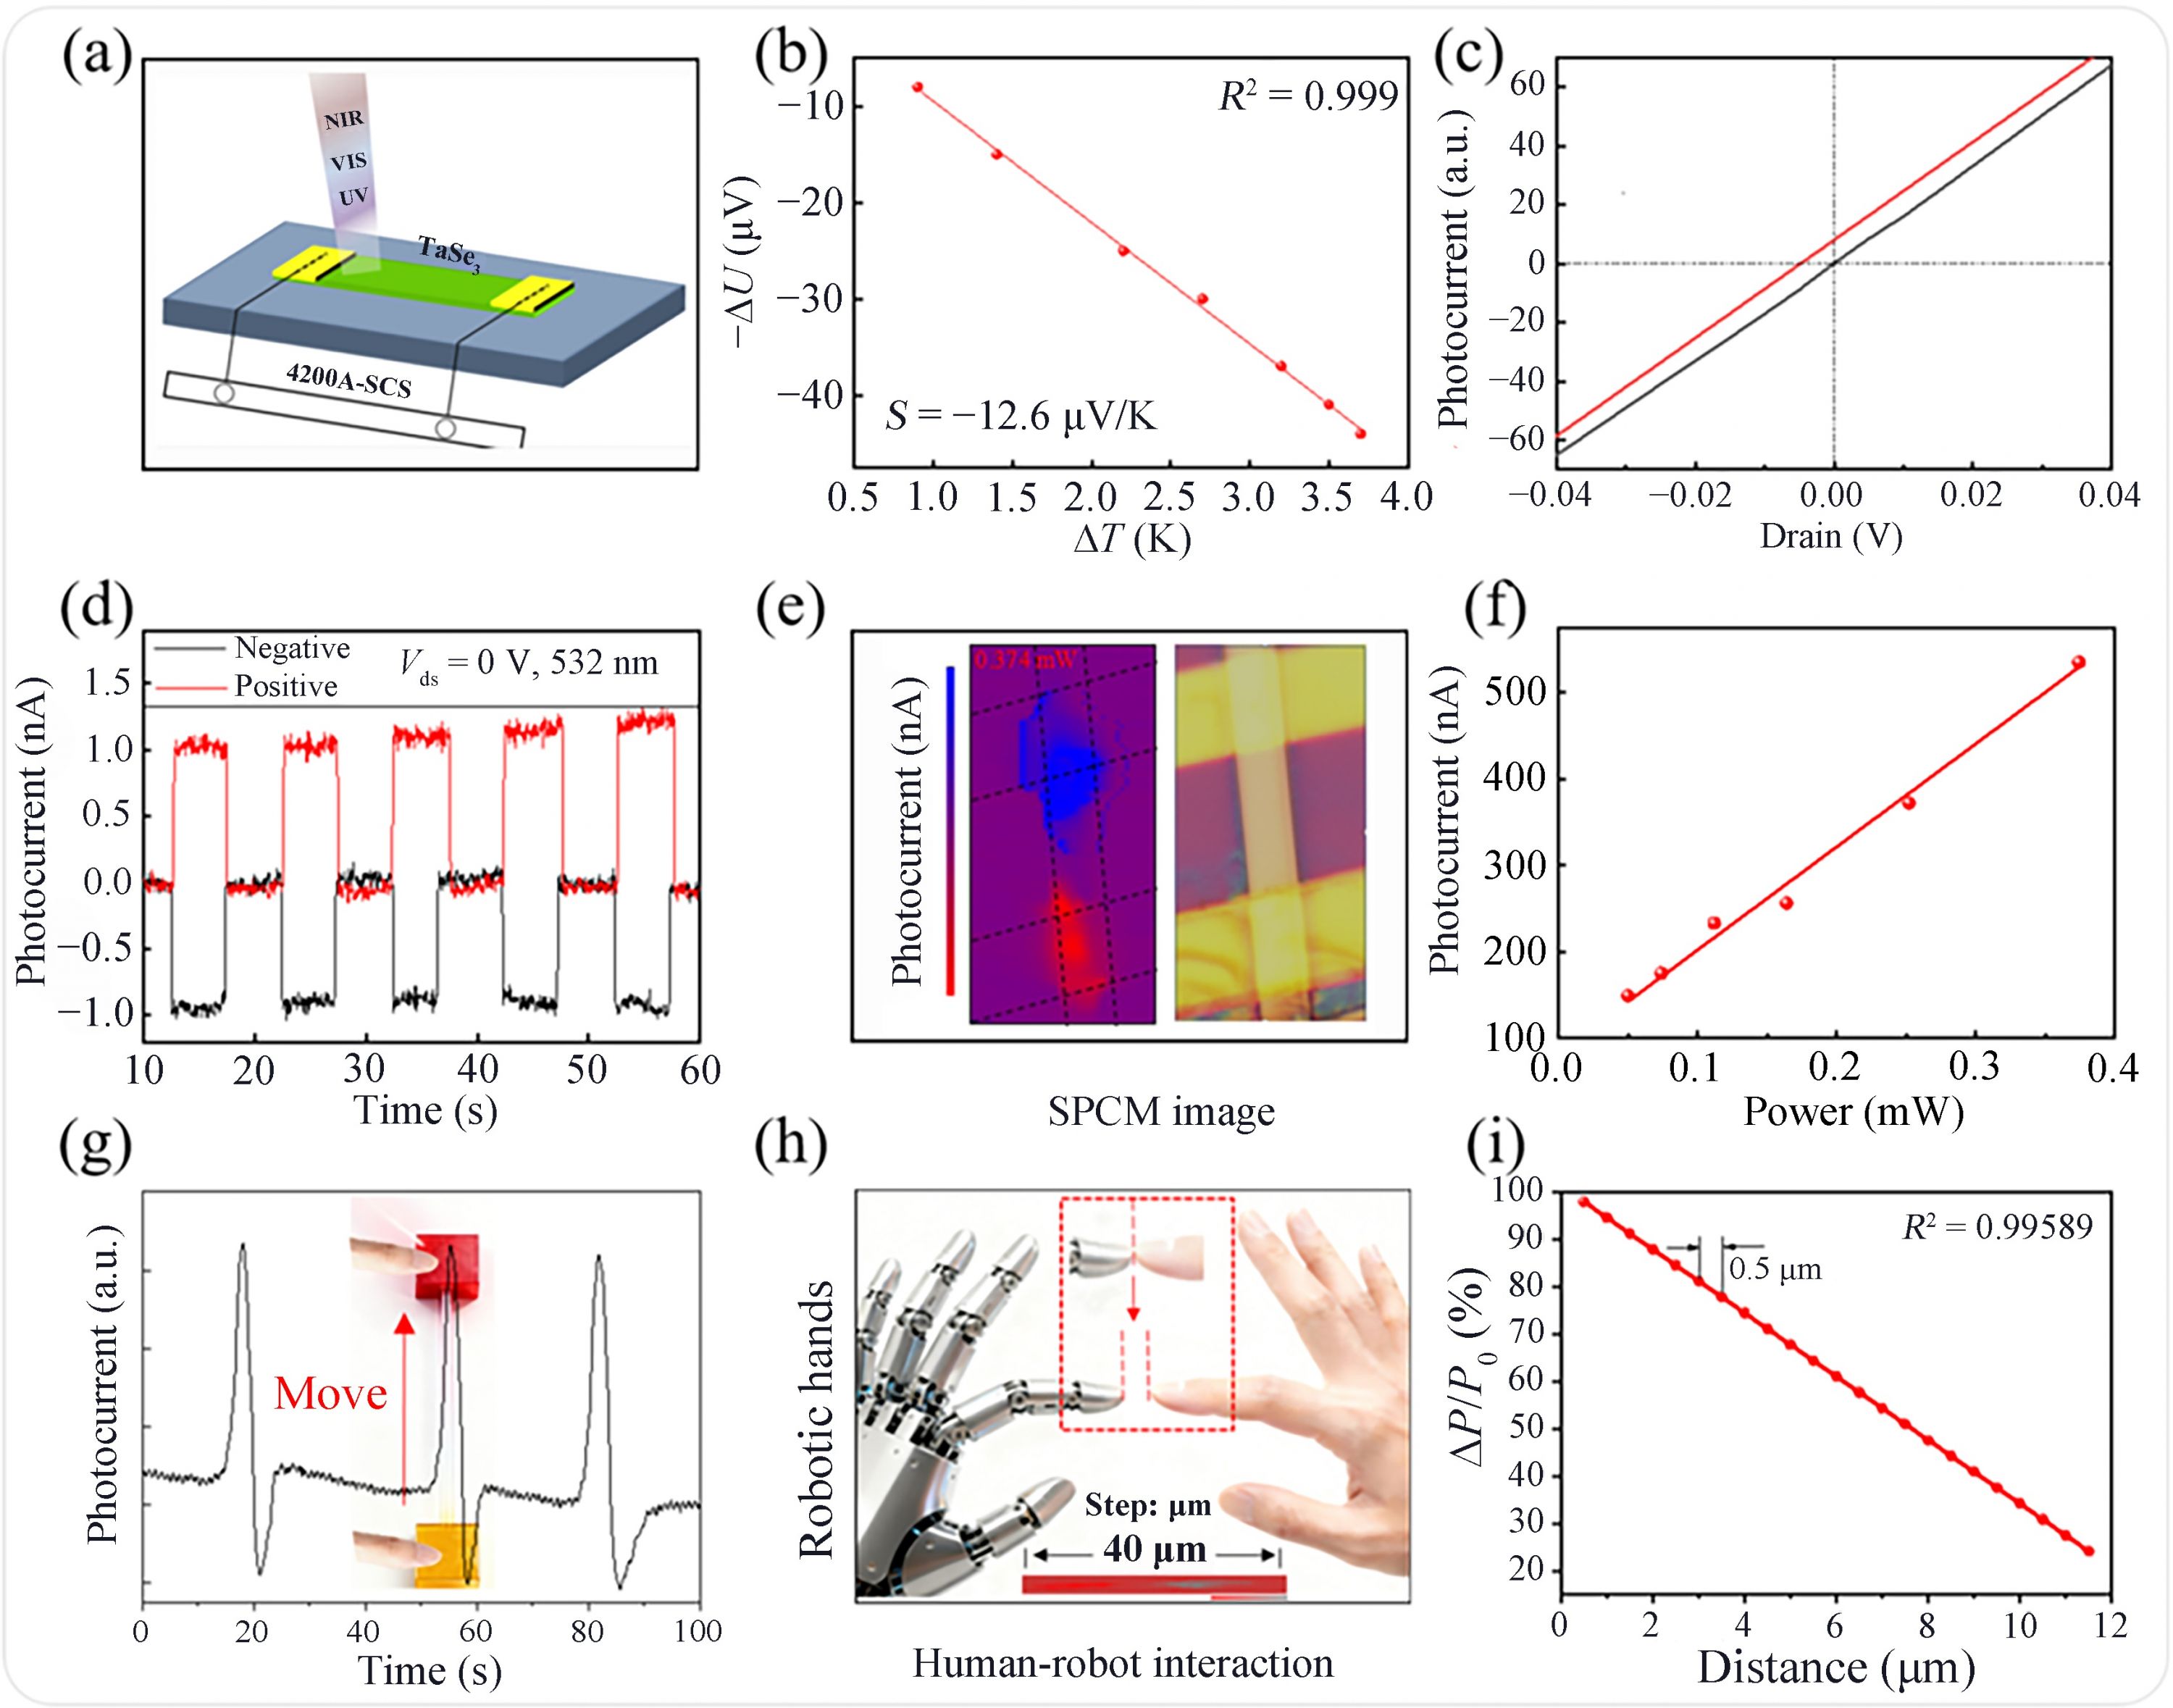
图 2 TaSe₃ 传感器的光热电效应与距离探测。(a) TaSe₃ 传感器结构示意;(b) TaSe₃ 两端电压随温差的变化,用于确定室温塞贝克系数(红线为线性拟合,R² = 0.999);(c) 暗态(黑色实线)与光照下(红色实线)的输出特性;(d) 光斑位于上、下 TaSe₃/Au 界面时的时间响应;(e) 零偏压、532 nm 激发下 TaSe₃ 传感器的 SPCM 图像;(f) 光电流强度随光功率的变化(实线为线性拟合);(g) 手指靠近与离开过程中基于 TaSe₃ 传感器的距离探测;(h) 人机交互示意,红色虚线标示距离变化、引导交互并实现精确协同;(i) PTE 机制实现微米级分辨率,传感器与探测目标间移动步距为 0.5 μm。P₀ 定义为 100 μm 探测距离下、针对不同目标物所探测到的光电流,ΔP 为仅由距离变化引起的光电流变化量。
成果 3:柔性传感性能与AI人机交互验证
该传感器在80–280 K宽温域内性能稳定(TCR约0.00174 K⁻¹),与PET集成的柔性器件经500次弯曲及100°–180°多种角度后光电流仍无明显衰减;在零偏压下实现405 nm–10.6 μm超宽带光响应,并可集成于机器人手指,通过“传感—类脑处理—运动驱动”三阶段完成人机交互,在100 μm范围内实现1 μm微米级距离分辨率,接近/撤回响应上升/下降时间仅50/60 ms,环境光下无干扰,为AI机器人提供了安全、精准、灵巧的微米级距离感知方案。
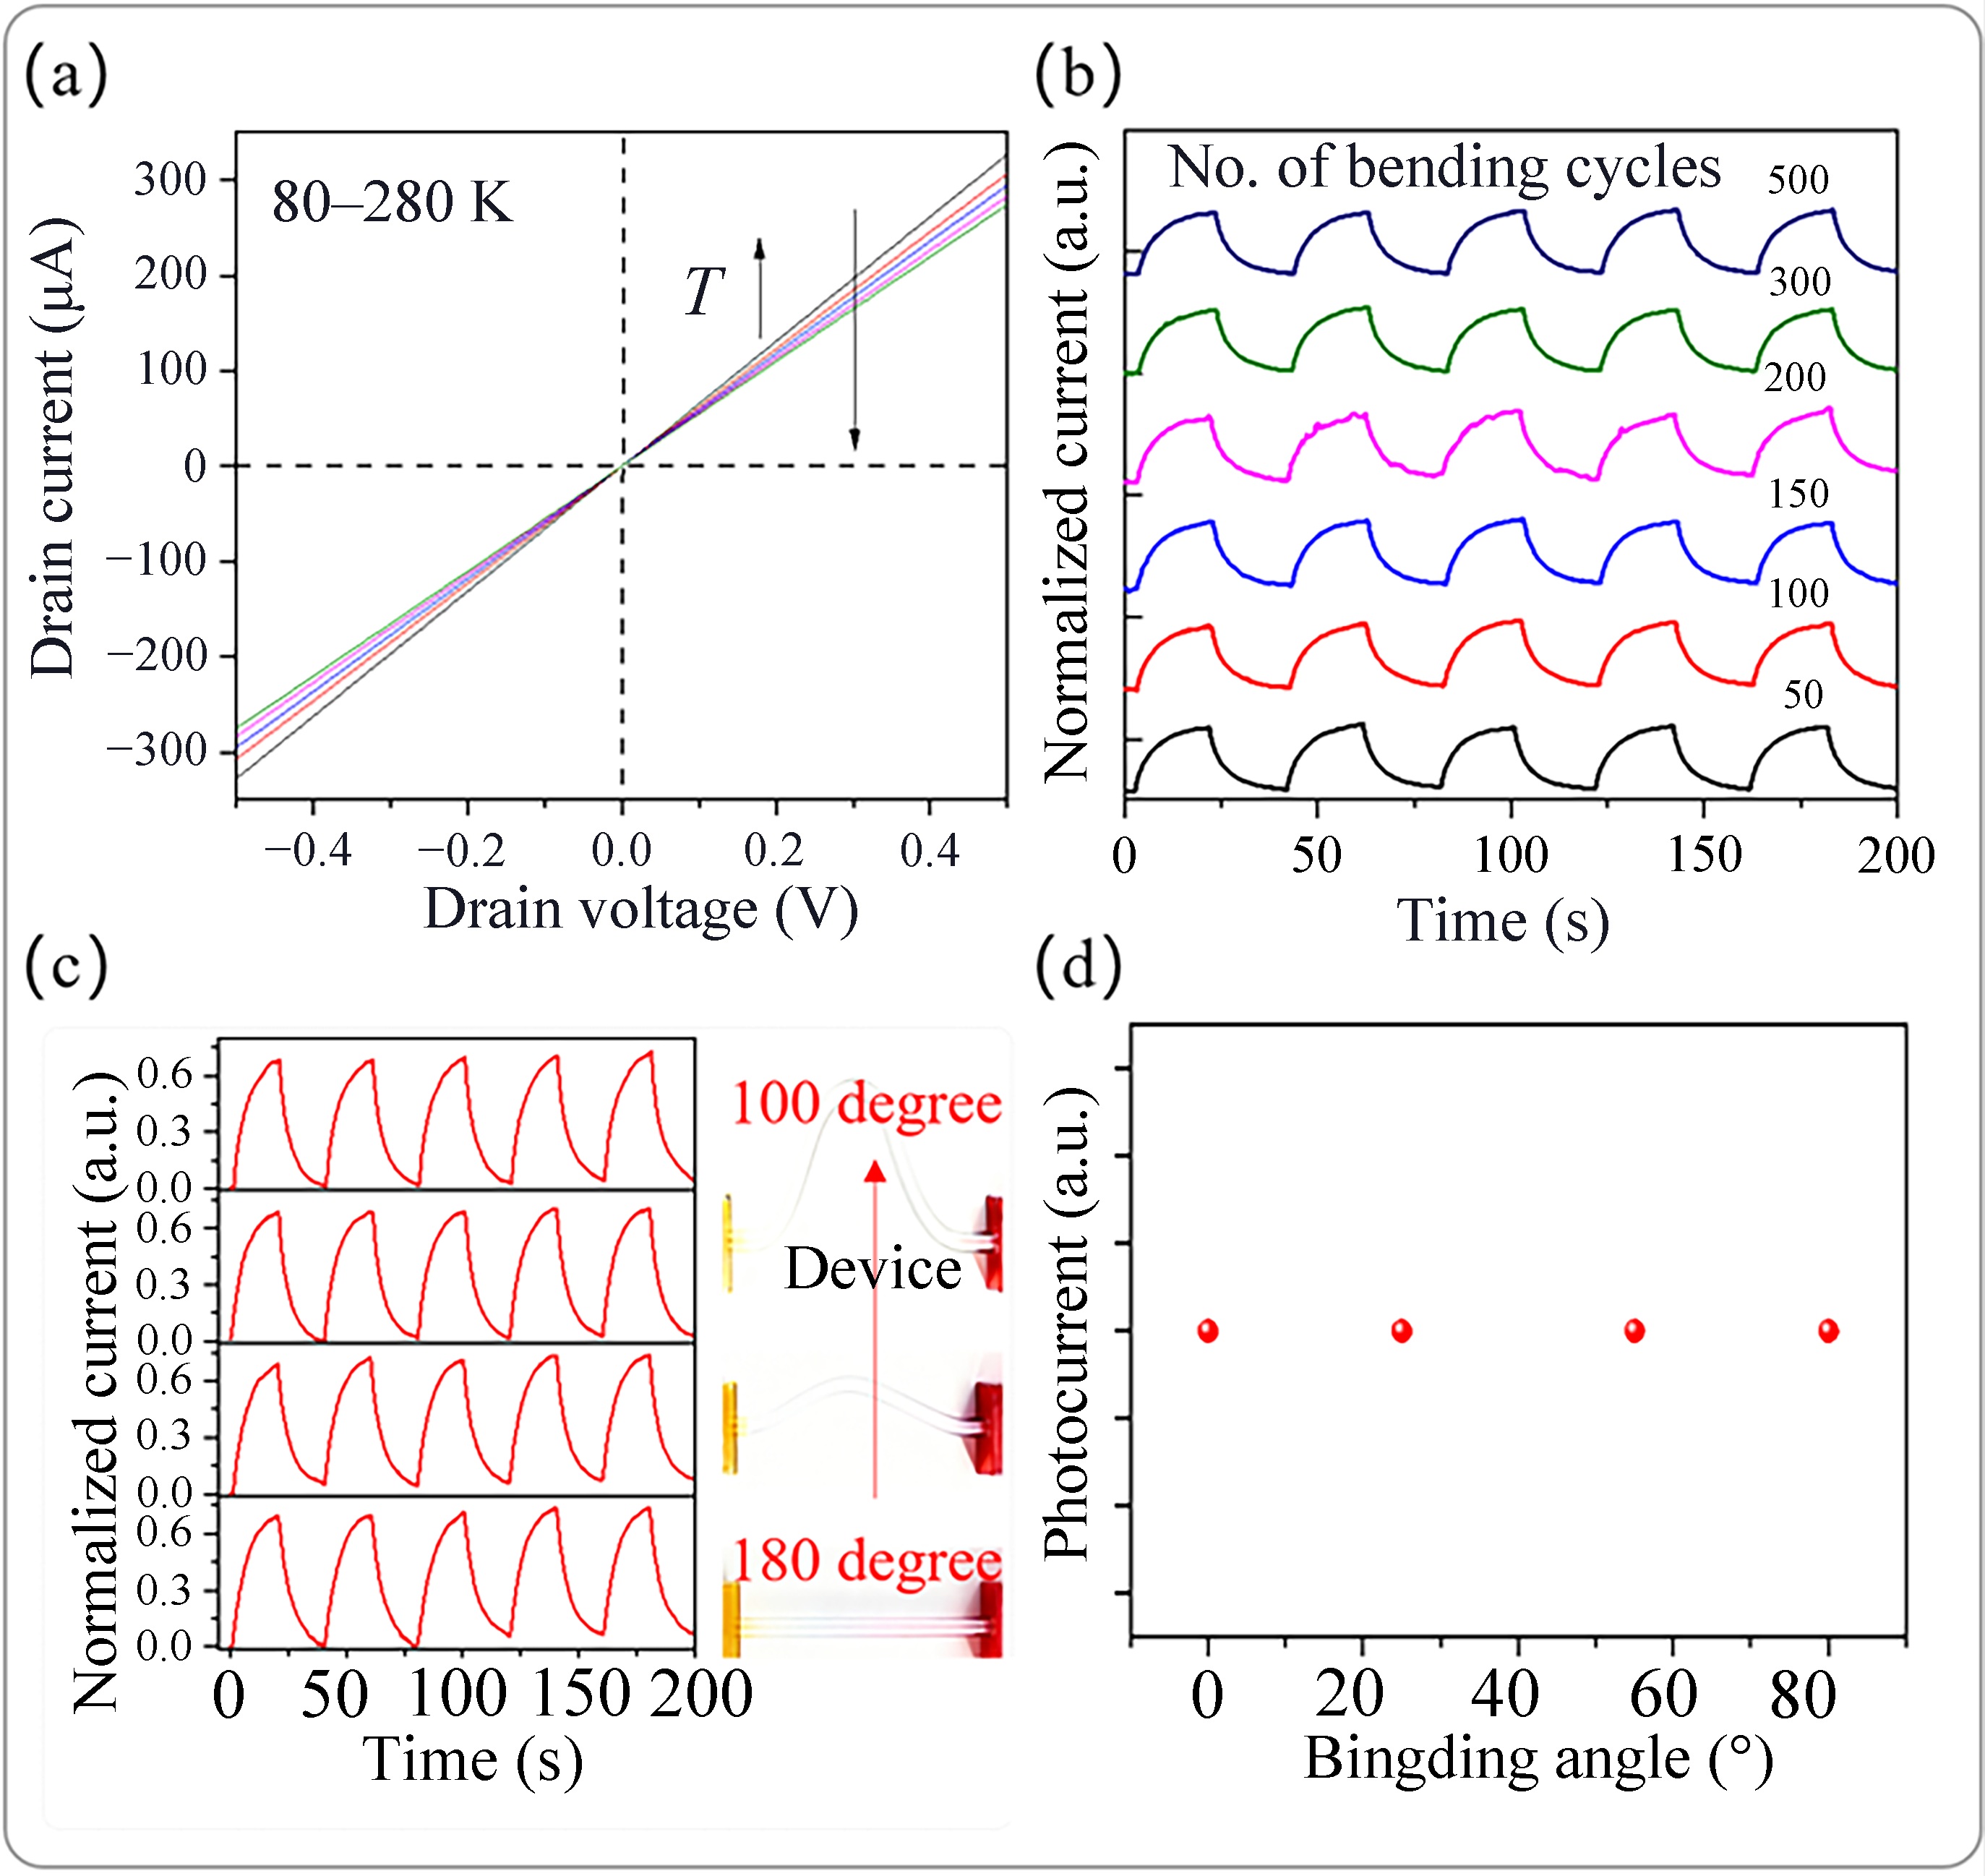
图 3 TaSe₃ 传感器的稳定性与柔性。(a) 温度相关的输出曲线(80–280 K);(b) 经历不同弯折循环次数(50、100、150、200、300、500 次)后的光响应曲线;(c)(d) 自供电传感器在 100°、125°、145°、180° 等不同曲率弯曲下性能稳定,显示出应变不敏感的光电流。
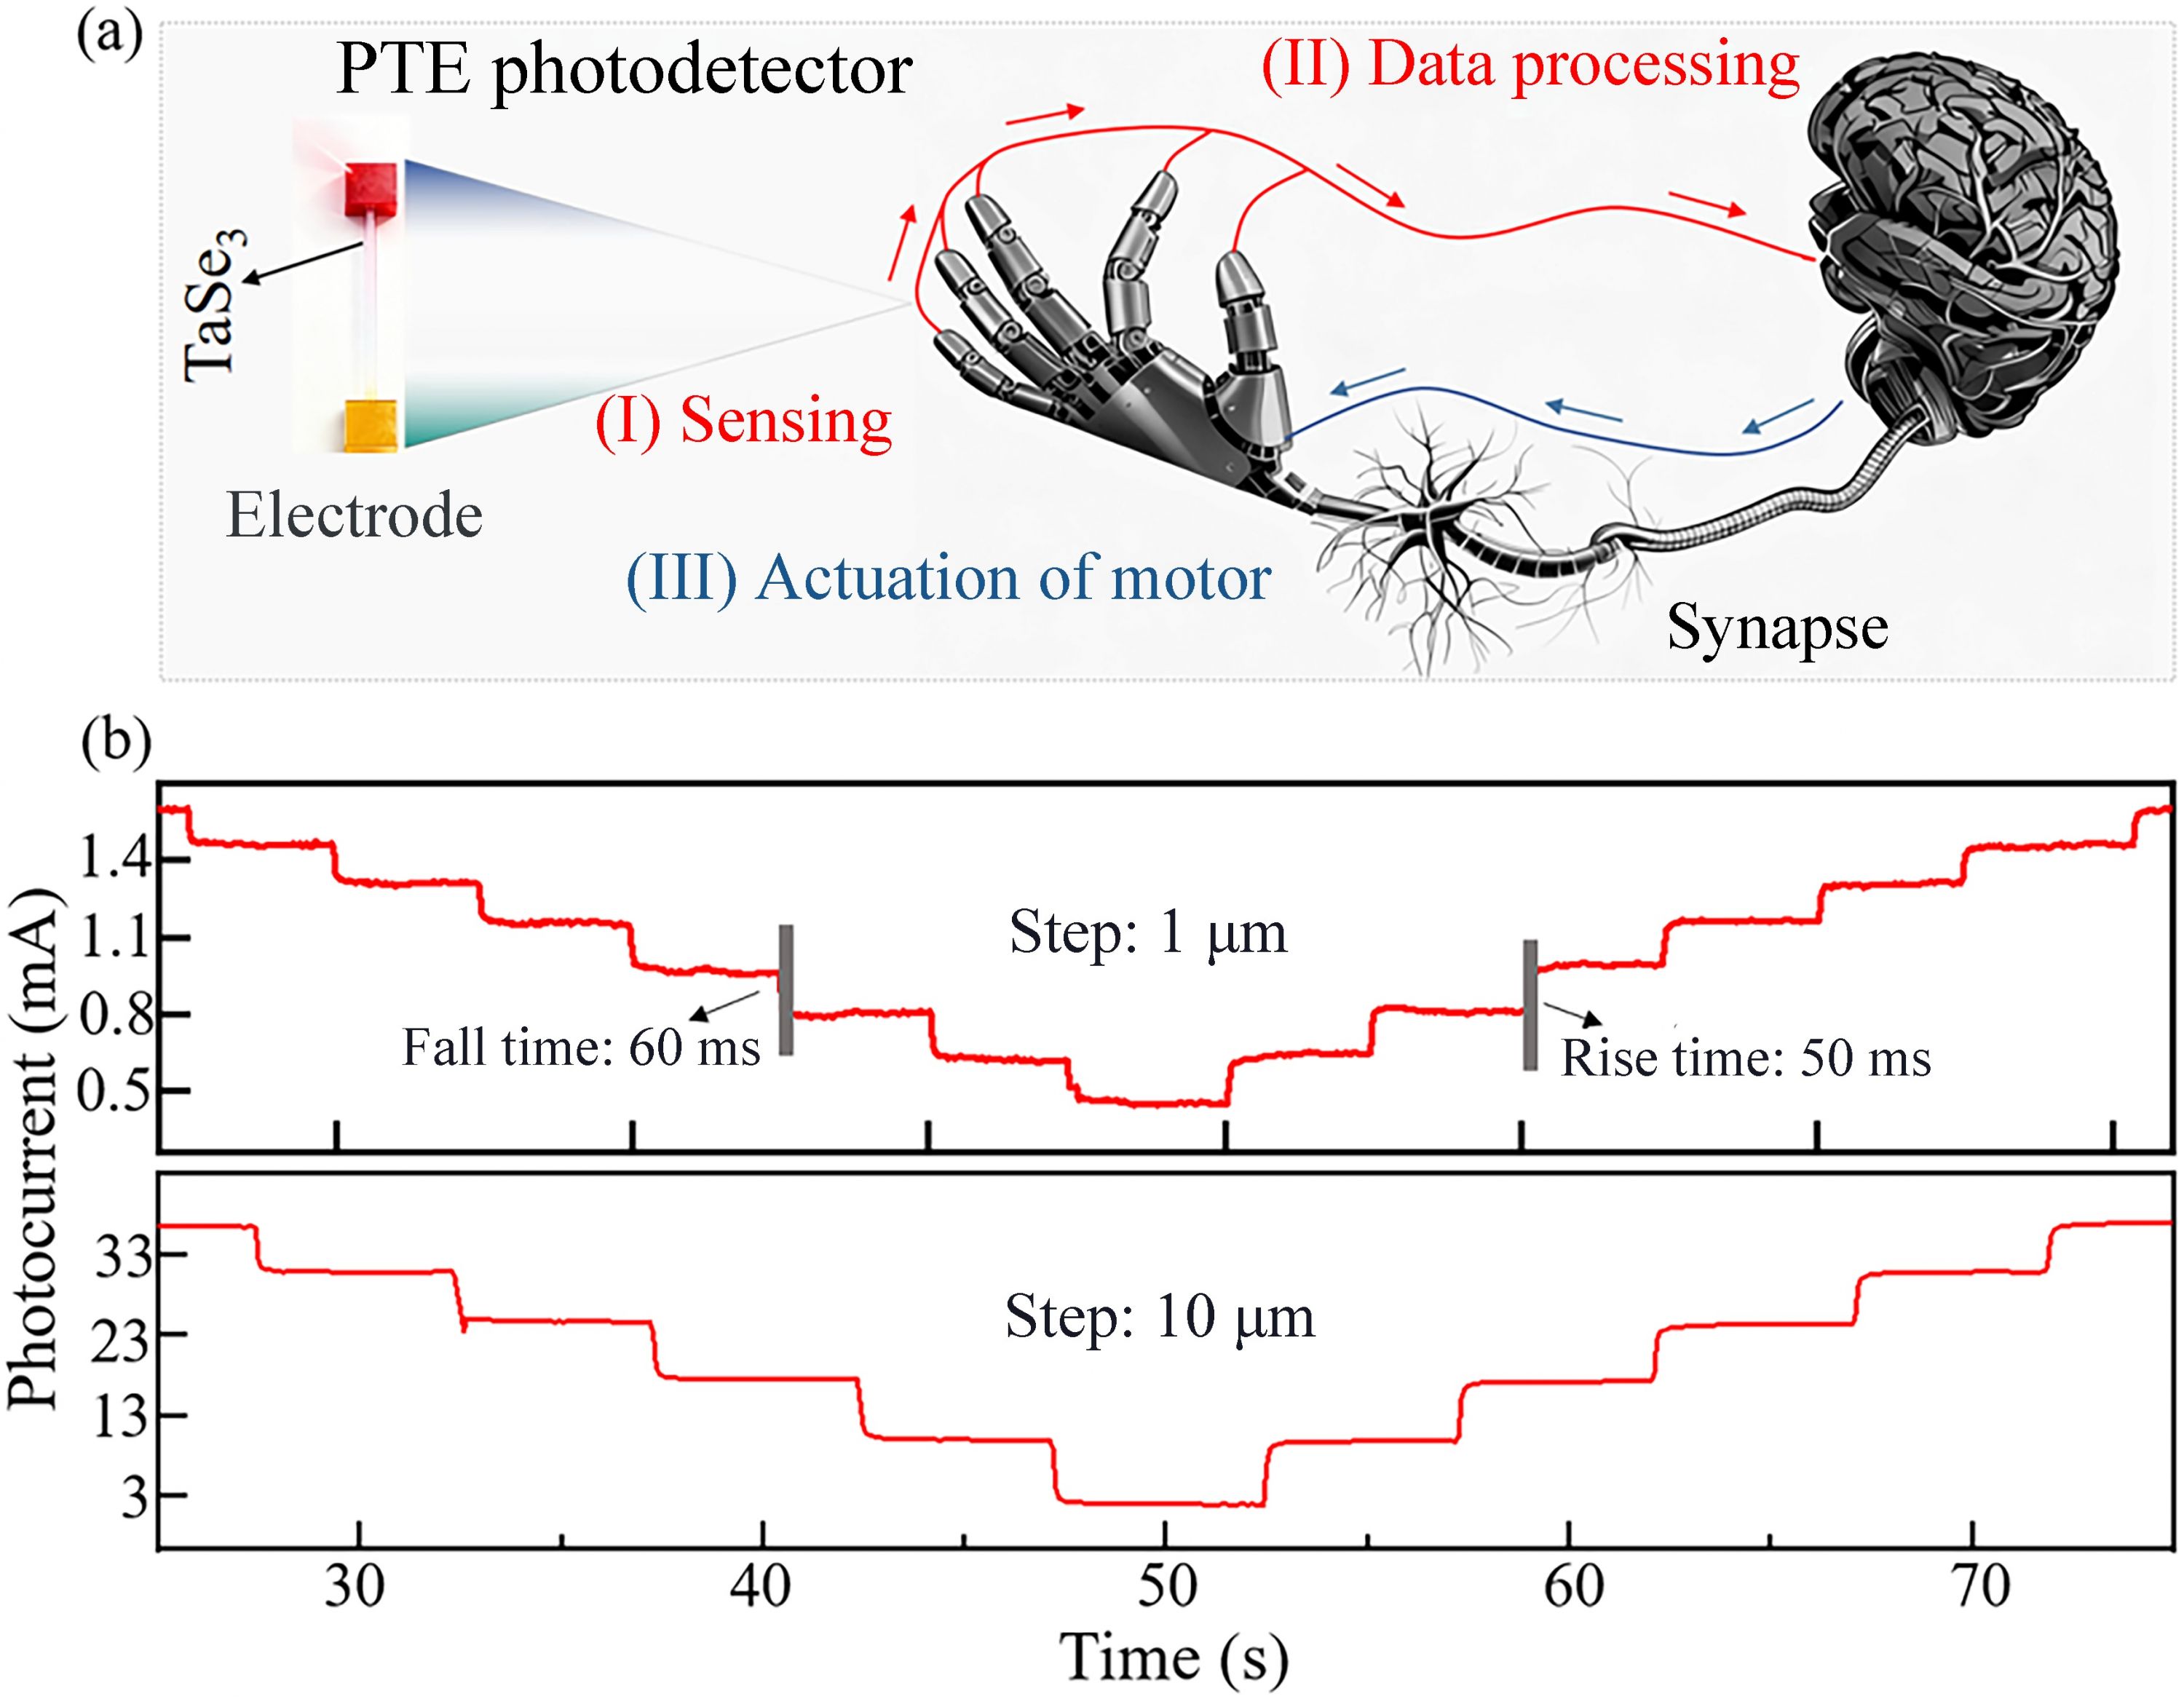
图 4 微米级距离探测能力。(a) 仿人手指结构的指尖触觉传感器整体结构示意(含 I 感知、II 数据处理、III 电机驱动三个环节);(b) 传感器与探测目标间移动步距分别为 1 μm 与 10 μm 时的响应曲线,上升/下降时间为 50/60 ms。
结论
本研究开发了一种基于PTE效应的柔性触觉传感器,解决了AI机器人领域的一个关键挑战:缺乏成熟的微米级精细距离检测传感器。PTE效应是核心工作机制:不对称光照诱导传感器温差,产生与手指-传感器距离线性相关的电势差。研究选择了具有柔性的准一维拓扑半金属材料,其塞贝克系数已得到确认,适合用于基于PTE的距离检测。
该传感器可精确检测微米级距离,并成功集成到机器人手中,实现了自适应人机交互,实现感知—数据处理—电机驱动的自适应交互闭环,展现出 PTE 距离响应机制在灵巧机器人系统中的重要价值。
相关产品推荐
本研究使用卓立汉光 RTS2多功能激光共聚焦显微拉曼光谱系统完成拉曼光谱测试,可选配偏振拉曼模块(偏振片/半波片,支持角分辨偏振测试)、变温台(液氮~高温,原位变温拉曼)、以及 XYZ 自动面扫描成像,匹配低维材料在物相鉴定、各向异性分析、变温原位研究等方面的需求。如需了解同类产品,欢迎咨询卓立汉光。
免责声明
北京卓立汉光仪器有限公司公众号所发布内容(含图片)来源于原作者提供或原文授权转载。文章版权、数据及所述观点归原作者原出处所有,北京卓立汉光仪器有限公司发布及转载目的在于传递更多信息及用于网络分享。如果您认为本文存在侵权之处,请与我们联系,会第一时间及时处理。我们力求数据严谨准确,如有任何疑问,敬请读者不吝赐教。我们也热忱欢迎您投稿并发表您的观点和见解。


 13810146393
 在线咨询